智慧工厂可视化与VR全景工厂 数据采集与处理的异同及数据处理服务探析
随着工业4.0和数字化转型的深入推进,智慧工厂可视化与VR全景工厂成为制造业升级的两大热点技术。前者注重实时监控与数据驱动决策,后者强调沉浸式体验与远程管控。二者在数据采集与处理上既存在共性,也有显著差异。数据处理服务作为支撑二者落地的关键环节,其模式与能力直接决定了应用效果。本文将从数据采集与处理的异同入手,并进一步探讨数据处理服务的角色与挑战。
一、数据采集的异同
- 相同点
- 来源重叠:二者都依赖工厂内的物联网(IoT)传感器、PLC、SCADA系统、摄像头、RFID等设备采集物理世界的数据。
- 基础数据一致:温度、压力、振动、能耗、设备状态、位置信息等是共同的基础数据。
- 实时性要求高:都需要近实时或实时采集,以支持动态监控或沉浸式体验。
- 不同点
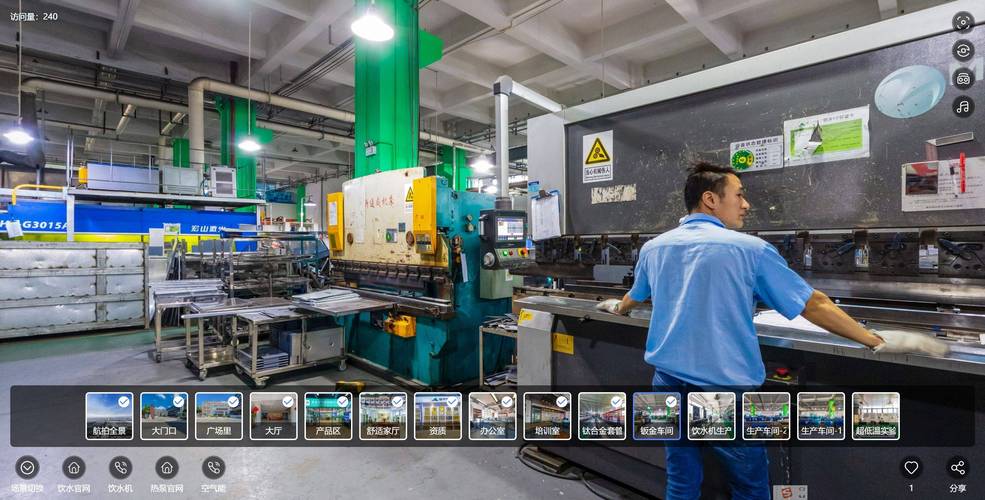
- 采集维度:智慧工厂可视化侧重于结构化、时序化的运行数据(如OEE、产量、故障代码),而VR全景工厂还需采集高分辨率全景视频/图像、3D点云、深度信息、空间音频等非结构化数据和平行世界建模数据。
- 采集频率与带宽:可视化通常秒级或分钟级采集;VR全景为达到流畅沉浸感,往往需要每秒数十帧的高清视频流,带宽和存储压力更大。
- 采集设备:可视化多使用工业传感器和网关;VR全景需全景相机、激光雷达、姿态传感器、手柄/头显交互设备等。
- 采集环境:VR全景可能涉及移动采集(如巡检机器人、无人机),对设备轻量化和无线传输要求更高。
二、数据处理的异同
- 相同点
- 基础处理流程:均需数据清洗、去噪、对齐、压缩、存储等预处理。
- 分析目标部分重叠:都需要进行异常检测、状态评估、趋势预测等,以支持决策或告警。
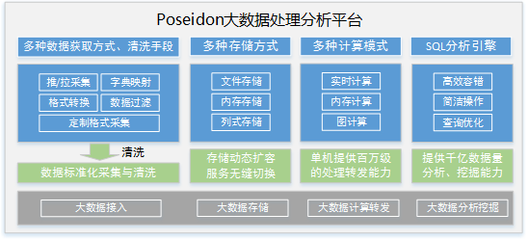
- 技术栈共享:都可采用边缘计算+云计算架构,使用流处理(如Kafka、Flink)和批处理(如Spark)引擎。
- 不同点
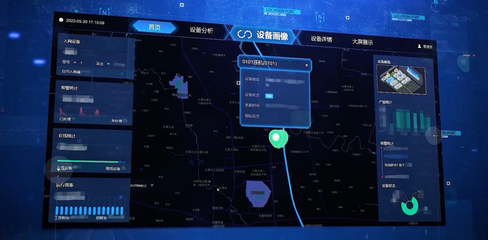
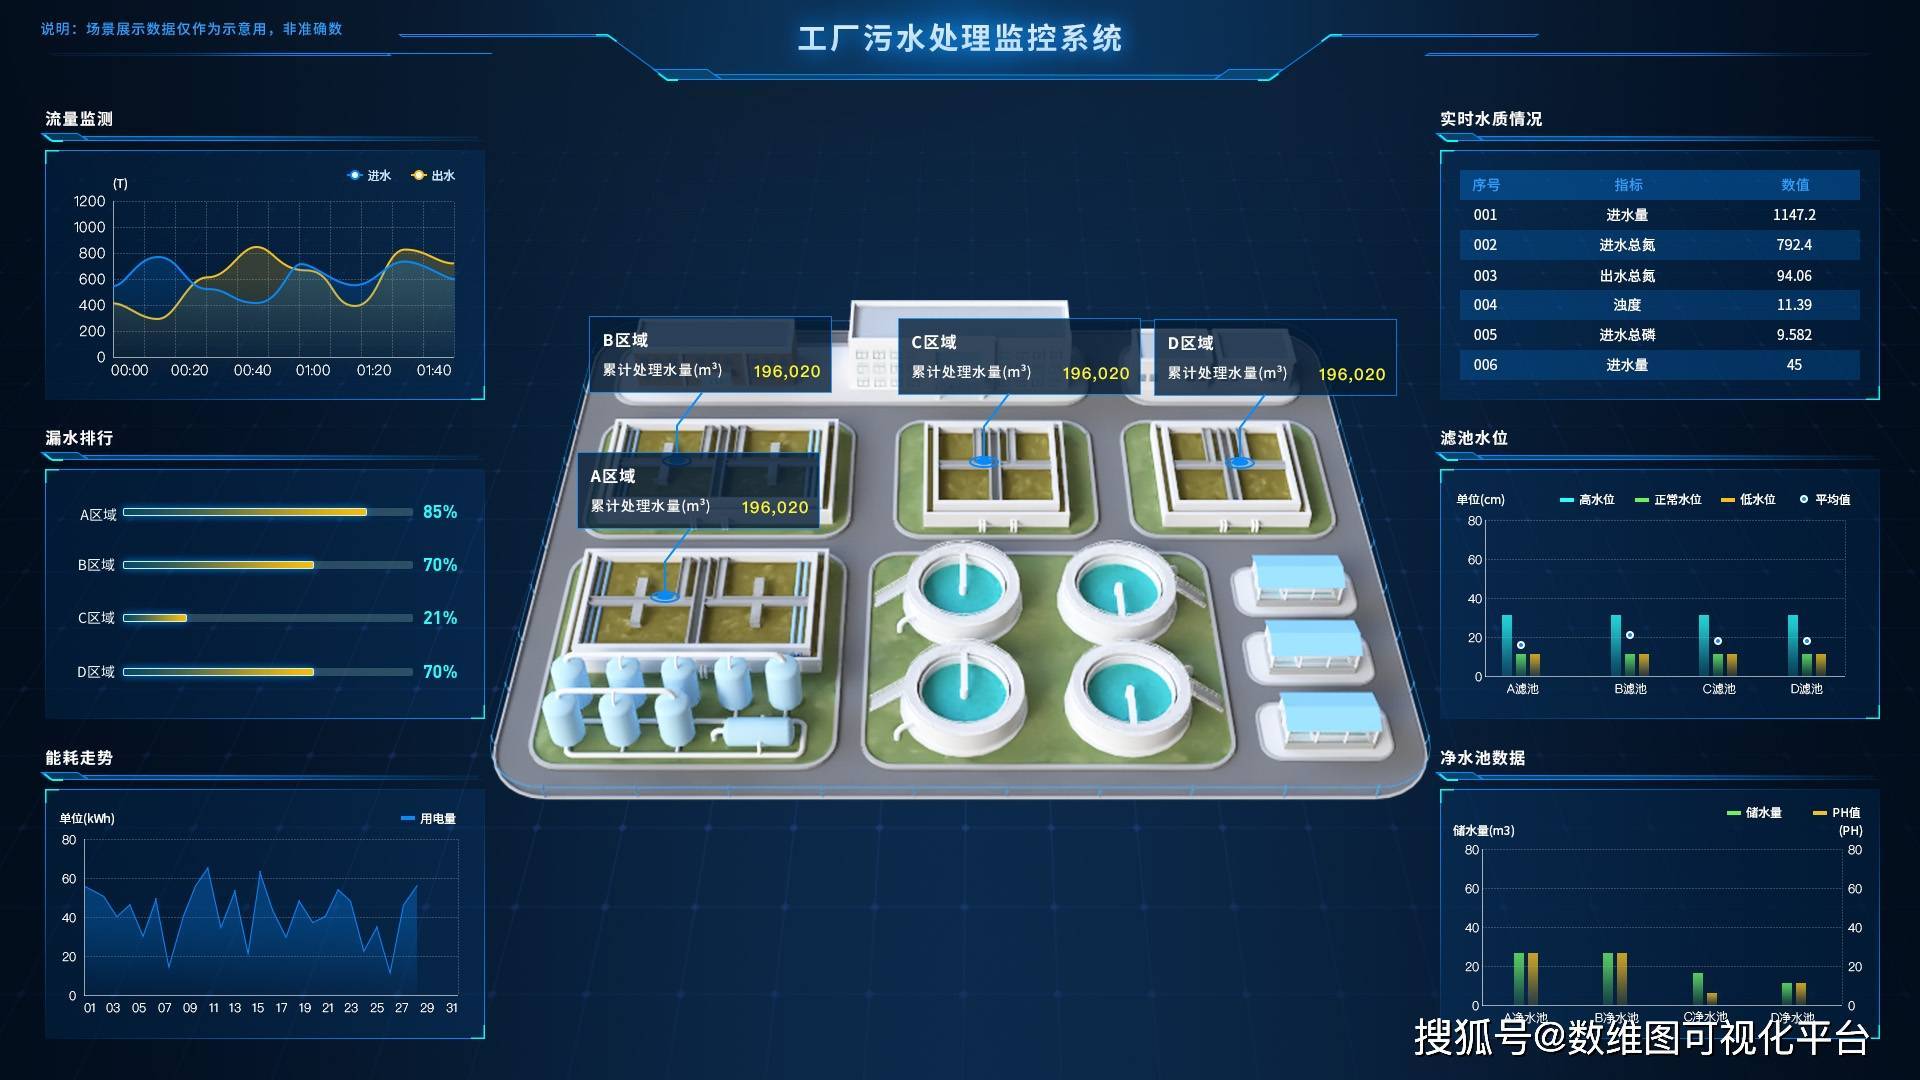
- 处理重点:智慧工厂可视化强调查询、聚合、统计与可视化映射(如图表、热力图、数字孪生体轻量驱动);VR全景则侧重于三维重建、图像拼接、纹理映射、实时渲染、姿态解算与低延迟编码。
- 计算密集型任务:VR全景的每一帧都需要GPU/CPU密集型处理,如SLAM、立体匹配、光流计算;可视化的计算更多是规则引擎、机器学习推理。
- 延迟容忍度:可视化可容忍秒级延迟;VR全景要求端到端延迟低于20ms以避免眩晕,必须依赖边缘计算和硬件加速。
- 数据融合难度:VR全景需要视觉、深度、惯性等多模态融合,且实时性极强;可视化更多是时间序列与关系型数据融合。
三、数据处理服务的角色与类型
1. 服务定位
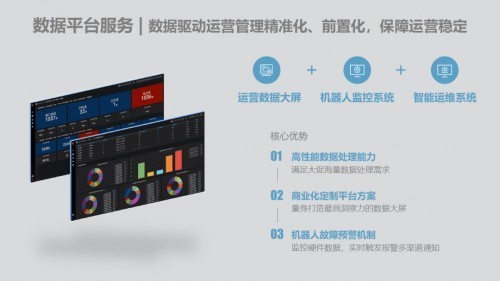
数据处理服务为智慧工厂可视化和VR全景工厂提供从数据接入、预处理、分析到存储与分发的全链条能力。它可以是云服务、边缘服务或混合服务,核心是降低用户自建门槛,提升处理效率与可扩展性。
- 主要服务类型
- 采集与接入服务:提供API、SDK、协议转换网关,支持OPC UA、MQTT、RTSP、GigE Vision等。
- 预处理服务:去噪、滤波、时间同步、图像拼接、去畸变、点云配准。
- 存储服务:时序数据库(如InfluxDB)、对象存储(如S3)、图数据库、空间数据库。
- 分析服务:实时流分析、批处理、机器学习模型训练与推理、数字孪生仿真。
- 渲染与可视化服务:云端渲染、GPU虚拟化、WebGL/WebXR流式传输,用于VR全景的远程呈现。
- 安全与合规服务:数据脱敏、访问控制、审计,满足工厂数据主权要求。
- 服务选型考量
- 对于可视化:优先选择低延迟流处理、高压缩比时序存储、易用的BI集成服务。
- 对于VR全景:必须选择支持GPU加速、低延迟视频编码(如H.265/AV1)、边缘渲染与5G/Wi-Fi 6传输的服务。
四、挑战与趋势
- 主要挑战
- 数据孤岛:OT与IT数据、视觉与非视觉数据难以统一。
- 实时性与成本平衡:VR全景的实时处理对算力和带宽要求极高,全面上云成本巨大。
- 标准化缺失:VR全景数据格式、接口、质量标准尚不统一。
- 安全风险:全景视频可能泄露商业机密或人员隐私。
- 趋势
- 边缘智能:将AI推理和渲染下沉到边缘,降低延迟和带宽消耗。
- 5G+TSN:提供确定性网络,支撑VR全景的无线化。
- 数字孪生融合:可视化与VR全景在数字孪生框架下统一,实现虚实联动。
- 数据处理服务即平台(DaaS):更多厂商提供开箱即用的行业数据处理服务,加速工厂部署。
智慧工厂可视化与VR全景工厂在数据采集与处理上共享底层逻辑,却因应用目标不同而分化出截然不同的技术路径。数据处理服务作为背后的赋能者,需要针对不同场景提供差异化能力——为可视化强化实时分析与轻量映射,为VR全景攻克低延迟渲染与多模态融合。唯有厘清异同、合理选型服务,才能让两种技术在工厂中协同释放价值,推动智能制造迈向沉浸式、实时化的新阶段。
如若转载,请注明出处:http://www.xjhgcjs.com/product/40.html
更新时间:2026-11-21 02:41:20